


详情
搬运码垛机器人在物流、仓储等众多领域发挥着关键作用,规范操作才能使其效能最大化。
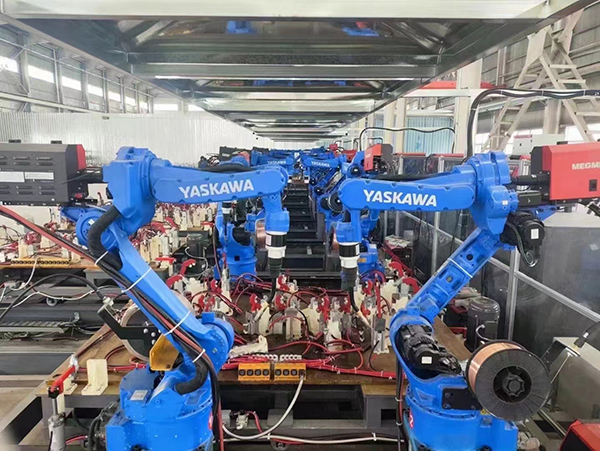
开机与初始化时,严格依照操作手册开启控制柜电源、机器人本体电源,留意指示灯状态,确保通电顺利无故障报警。待系统自动启动自检程序,期间操作人员不要干预,直至机器人完成自检并回归初始位置,此时需人工确认机械臂初始姿态是否正确,如有偏差及时校准。
编程与调试环节,依据货物搬运码垛的布局与流程,通过示教器手动操控机器人,精准设定抓取、搬运、码放等各个动作点位,根据货物重量、易碎程度合理规划运动速度与加速度,防止碰撞造成货物损坏。编程结束后,开启模拟运行,仔细观察机器人模拟动作轨迹,对不合理之处,如路径干涉、码放位置不准确等,及时调整优化。
正式运行阶段,将待搬运货物整齐放置在起始区域,启动自动运行程序,机器人会按预设指令高效作业。运行过程中,操作人员要通过控制柜显示屏或示教器实时监控机器人状态、运行参数及报警信息,一旦发现货物掉落、机器人卡顿等异常,立即按下紧急停止按钮排查问题。
任务完成后,待机器人归位,依次关闭机器人本体、控制柜电源,切断总电源。关机后,清理机器人表面灰尘、杂物,对关节、导轨等关键部位添加润滑油,检查易损件磨损情况并记录,为下次任务做好充分准备,保障搬运码垛机器人持续稳定运行,提升作业效率。
Keywords:
上一个:
二手进口工业机器人怎么样?
下一个:
二手进口工业机器人怎么样?
上一个:
二手进口工业机器人怎么样?
下一个:
二手进口工业机器人怎么样?
工业机器人工作站为什么要做安全防护?围栏、安全门、光栅分别有什么作用?
[ 2026-09-29 ]
工业机器人地装、倒装、壁挂有什么区别?应该怎么选?
[ 2026-09-18 ]
工厂有多台工业机器人,常用备件应该怎么准备?
[ 2026-09-16 ]
工业机器人什么时候需要加第七轴地轨?
[ 2026-09-15 ]
工业机器人项目为什么要先做仿真?能提前发现哪些问题?
[ 2026-09-14 ]
工业机器人更换控制柜后,为什么不能直接开机?
[ 2026-09-07 ]
工业机器人抓取位置越来越偏,是什么原因?
[ 2026-09-05 ]
工业机器人换到新工位后,为什么不能直接用?
[ 2026-09-04 ]
互动留言
WRITE A MESSAGE TO US



版权所有:长沙鹏聚机器人有限公司 网站备案号:湘ICP备2023005493号-1