


详情
大家好今天鹏聚机器人给大家分享下安川点焊机器人的系统是由哪些组成的。
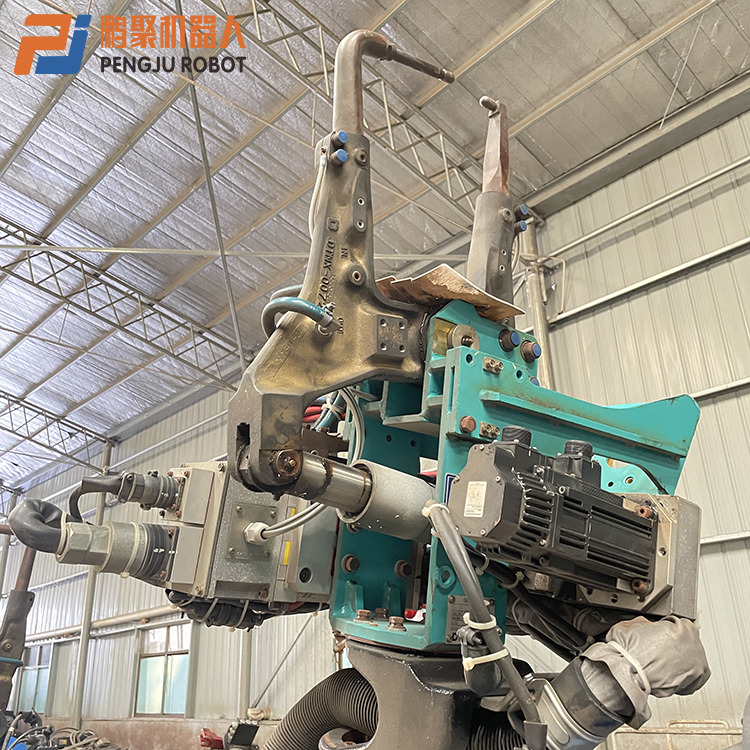
①点焊机器人控制系统分为本体控制和焊接控制两部分。本体控制部分主要是实现机器人本体的运动控制;焊接控制部分则负责对点焊控制器进行自动控制,发出焊接开始指令,自动控制和调整焊接参数(如电压、电流、施加压力及时间/周波等),控制点焊钳的大小行程及夹紧/松开动作。
②点焊焊接系统主要由点焊控制器(时控器)、点焊钳(含阻焊变压器)及水、电、气等辅助部分组成。点焊控制器可根据预定的焊接监控程序完成焊接参数输入、焊接程序控制及焊接系统的故障自诊断,并实现与机器人控制柜、示教器的通信联系。点焊钳从外形结构上分有C形和X形两种,C形焊钳用于点焊垂直及近于垂直倾斜位置的焊点;X形焊钳则主要用于点焊水平及近于水平倾斜位置的焊点。
通过上述内容的介绍以后,大家对于安川点焊机器人的系统是由哪些组成有了一定的了解,如果你还想了解其他方面的信息可以随时关注我们长沙鹏聚机器人的网站,当然也可以直接去咨询在线客服人员,都会为您耐心解答问题的。
Keywords:
上一个:
搬运码垛机器人工作站由哪些组成
下一个:
搬运码垛机器人工作站由哪些组成
上一个:
搬运码垛机器人工作站由哪些组成
下一个:
搬运码垛机器人工作站由哪些组成
工业机器人工作站为什么要做安全防护?围栏、安全门、光栅分别有什么作用?
[ 2026-09-29 ]
工业机器人地装、倒装、壁挂有什么区别?应该怎么选?
[ 2026-09-18 ]
工厂有多台工业机器人,常用备件应该怎么准备?
[ 2026-09-16 ]
工业机器人什么时候需要加第七轴地轨?
[ 2026-09-15 ]
工业机器人项目为什么要先做仿真?能提前发现哪些问题?
[ 2026-09-14 ]
工业机器人更换控制柜后,为什么不能直接开机?
[ 2026-09-07 ]
工业机器人抓取位置越来越偏,是什么原因?
[ 2026-09-05 ]
工业机器人换到新工位后,为什么不能直接用?
[ 2026-09-04 ]
互动留言
WRITE A MESSAGE TO US



版权所有:长沙鹏聚机器人有限公司 网站备案号:湘ICP备2023005493号-1