


详情
焊接机器人如何实现多层多道焊?鹏聚机器人小编小编带您了解。
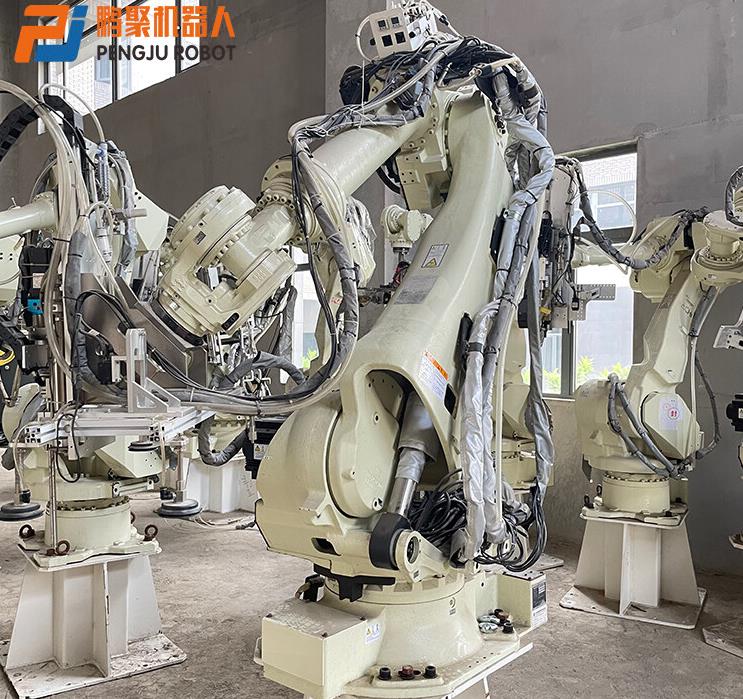
1、规划多层多道焊的路径:二手焊接机器人在离线编程基础上,具备激光传感器可以获取焊缝位置信息并自适应调整焊枪姿态。首先采用离线编程的方式规划出复杂的扫描路径,并指导激光传感器对工件扫描,获取实际焊缝的位置,通过自适应调整焊枪的位置和姿态来修正机器人的运动路径。根据激光扫描获取的工件坡口特征参数,规划出多层多道的路径。
2、多层多道焊的实现:设置到焊接路径之后,焊接机器人就可以按照焊接路径开始运行,为了保证焊接的稳定性,焊接机器人可以采用二氧化碳保护气,使用药芯焊丝进行焊接。第一层焊接时焊接电流稍大些,以获得较大的熔深。采用直线形运条法,在收尾时应把弧坑填满或略高些,这样在焊接第二次收尾时,不会因焊缝温度增高而产生弧坑过低的现象。
在焊第二层之前,需要将第一层的熔渣清理干净,出现焊渣会导致焊接质量不均匀,如果出现焊渣应该采用小直径焊条修补后,在进行第二层焊道的焊接,这样保证不同焊层之间的黏合度,增加焊缝的强度,在焊第二层时,焊接电流不宜过大,这样第二层会对第一层焊缝进行补充焊接。
2、多层多道焊的焊接质量:值得注意的是,在进行第一层焊缝的焊接中,焊接机器人搭配焊接变位机,可以实现第二层焊道的预热,这样通过焊接变位机的翻转运行,可以实现多条焊缝的多层多道焊,提高焊接效率的同时稳定焊接质量。
以上就是焊接机器人如何实现多层多道焊的介绍了,焊接机器人广泛应用到汽车、集装箱、工程机械、船舶、换热器等诸多领域。如果你有二手焊接机器人需求的话,可以找我们长沙鹏聚机器人有限公司,专业多年经验,质量有保!欢迎给我们前来致电,长沙鹏聚机器人欢迎大家。
Keywords:
上一个:
搬运码垛机器人工作站由哪些组成
下一个:
搬运码垛机器人工作站由哪些组成
上一个:
搬运码垛机器人工作站由哪些组成
下一个:
搬运码垛机器人工作站由哪些组成
工业机器人工作站为什么要做安全防护?围栏、安全门、光栅分别有什么作用?
[ 2026-09-29 ]
工业机器人地装、倒装、壁挂有什么区别?应该怎么选?
[ 2026-09-18 ]
工厂有多台工业机器人,常用备件应该怎么准备?
[ 2026-09-16 ]
工业机器人什么时候需要加第七轴地轨?
[ 2026-09-15 ]
工业机器人项目为什么要先做仿真?能提前发现哪些问题?
[ 2026-09-14 ]
工业机器人更换控制柜后,为什么不能直接开机?
[ 2026-09-07 ]
工业机器人抓取位置越来越偏,是什么原因?
[ 2026-09-05 ]
工业机器人换到新工位后,为什么不能直接用?
[ 2026-09-04 ]
互动留言
WRITE A MESSAGE TO US



版权所有:长沙鹏聚机器人有限公司 网站备案号:湘ICP备2023005493号-1